Jak vybrat pěší trasu v x. City Walks with Me: Průvodce pěšími trasami ♀️ ♂️ – Telegraph
chceš jít? na procházku a neztratit se v labyrintech města v ulicích? Pak je pro vás Yandex.Maps nepostradatelný asistent! Tato služba nabízí více než jen pokyny pro auto, но a vytvořit dokonalou chůzi způsobem, s přihlédnutím ke všem nuancím. Pojďme pojďme na to přijítjak z toho vytěžit maximum efektivně a potěšení!
Pro přístup do konkrétní sekce klikněte na odkaz níže:
Nakreslete pěší trasu v Yandex.Maps: Snadné a jednoduché!
Přizpůsobte si Yandex.Maps svým potřebám: Jemné vyladění pro pohodlnou cestu
Srovnání s dalšími službami: Google Maps a 2GIS
Závěry: Chůze se stává jednodušší a příjemnější!
FAQ: Často kladené otázky
více
Nakreslete pěší trasu v Yandex.Maps: Snadné a jednoduché!
Zahájení cesty je snadné! Nejprve otevřete webovou verzi Yandex.Maps. Upozorňujeme, že mobilní aplikace funguje podobně, ale rozhraní se může mírně lišit. Najděte na obrazovce tlačítko „Trasy“ – obvykle je umístěno poměrně výrazně. Klikněte na něj. Nyní musíte určit dva klíčové body: „Od“ a „Do“. Pomocí pohodlného vyhledávacího nástroje můžete zadat adresy, názvy míst nebo jednoduše ukázat na body na samotné mapě.
Jakmile se rozhodnete pro počáteční a koncové body, chytrý algoritmus Yandex.Maps začne fungovat. Zanalyzuje mnoho možností a vybere nejoptimálnější pěší trasu. To znamená, že se berou v úvahu nejen asfaltové silnice, ale také:
- Chodníky jsou pro pohodlný a bezpečný pohyb.
- Pěší stezky jsou často malebnější a příjemně se po nich chodí.
- Útulné cesty – pro ty, kteří preferují skryté cesty.
- Schody a eskalátory – k překonání výškových rozdílů.
- Oblouky a průchody – k objevování nových zajímavých míst ve městě.
- Průchody mezi budovami – někdy jsou to ty, které vedou nejkratšími cestami!
Výsledkem je perfektní trasa, speciálně upravená pro chodce! Uvidíte jej na mapě s vyznačeným časem cesty a vzdáleností. Nyní můžete s jistotou vyrazit na cestu beze strachu, že se ztratíte!
Přizpůsobte si Yandex.Maps svým potřebám: Jemné vyladění pro pohodlnou cestu
Yandex.Maps není jen navigátor, ale výkonný nástroj, který lze upravit tak, aby vyhovoval vašim potřebám. Můžete například upravit měřítko mapy. Chcete-li to provést, přejděte do „Nastavení“ a poté vyberte část „Navigace“. Zde najdete možnost „Automatické měřítko“. Zapněte nebo vypněte jej podle vašich preferencí. Automatické škálování je užitečné, když chcete, aby se mapa automaticky přizpůsobila tempu vašeho pohybu. Pokud dáváte přednost ovládání váhy sami, je lepší tuto volbu vypnout. Experimentujte a najděte pro sebe tu nejlepší volbu! ⚙️
Srovnání s dalšími službami: Google Maps a 2GIS
Yandex.Maps samozřejmě není jedinou službou pro vytváření pěších tras. Pojďme to porovnat s jinými populárními aplikacemi.
Google Maps: Chcete-li v Mapách Google vybrat pěší trasu, musíte postupovat takto:
- Otevřete aplikaci Mapy Google.
- Určete počáteční a koncový bod trasy.
- Z nabídky výběru typu dopravy vyberte „Pěšky“.
- Mapy Google také nabízejí AR Street View, zábavnou funkci rozšířené reality, která překrývá pokyny do snímku fotoaparátu vašeho smartphonu. To je velmi výhodné pro orientaci v neznámých oblastech. ️
2GIS: V 2GIS je vytvoření pěší trasy také docela jednoduché:
- Klikněte na tlačítko „Najít trasu“.
- Určete počáteční a koncový bod.
- Vyberte ikonu chodce.
Všechny tyto služby mají své výhody a nevýhody. Výběr závisí na vašich osobních preferencích a potřebách.
Závěry: Chůze se stává jednodušší a příjemnější!
Na závěr bych chtěl říci, že budování pěších tras pomocí moderních mapovacích služeb je snadné, pohodlné a neuvěřitelně užitečné! Yandex.Maps, Google Maps a 2GIS nabízejí širokou škálu funkcí, které vám umožní vybrat si nejlepší trasu na základě vašich individuálních potřeb. Nebojte se experimentovat s nastavením a vyberte si službu, která se vám nejvíce líbí. Hezkou cestu!
FAQ: Často kladené otázky
- Je možné nastavit parametry? trasa, například, vyhýbat se schody? Většina služeb tuto možnost v současnosti nenabízí.
- Jak zjistit přesný čas na cestě? Zobrazení služeb je přibližné čas, která se může lišit v závislosti na tempu chůze.
- Co делать, pokud trasa nesprávný? Vezměte prosím na vědomí možné chyby v pokynech adresy nebo body na mapě. Pokud je problém přetrvává, kontaktujte prosím servisní podporu.
- Fungují služby? offline? Většina funkcí vyžaduje připojení k internetu.
- Je možné ušetřit? trasy?Ano, mnoho služeb umožňuje ukládat trasy pro pozdější použití.
Otázky a odpovědi
Jak získat tučné objednávky v taxi Yandex
Zkušení řidiči vědí: získat tučné objednávky v Yandexu. Taxi, musíte být pozorní ke svému okolí a vědět, kde jsou oblasti s největší hustotou potenciálních cestujících. Mohou to být nákupní centra, letiště, vlaková nádraží, kancelářské budovy atd.
Jak získat nejlepší místo z Yandexu
„Dobré místo“ je snadné získat:
Být zařazen do seznamu podniků, které se účastní ceny; mít rating společnosti 4,5 nebo vyšší; Nechte na firemní kartě nápis „Informace ověřeny vlastníkem“.
Jak přejít na super split
Jak přepnout na Super Split:
Vyzvedněte si košík a klikněte na Pokračovat k pokladně. Povolte možnost Rozdělit. Vyberte dobu trvání rozdělení, která vám vyhovuje.
Jak správně napsat Yandex
1. +7 495 739-70-00.
2. 8 800 250-96-39.
3. 8 800 250-YNDX.
4. +7 495 974-35-81.
5. +7 495 739-70-70 (fax)
Jak udělat z Yandexu svého hlavního asistenta
Chcete-li vybrat Alici jako hlavního asistenta, musíte si nainstalovat beta verzi Yandexu — pomocí aplikace Alice klikněte na svůj profilový avatar, najděte sekci Nastavení aplikace a tam vyberte možnost Hlavní asistent.
Jak vyloučit slovo z vyhledávání Yandex
Chcete-li slovo z vyhledávání vyloučit, jednoduše před slovo vložte znaménko mínus (bez mezery). Pro vytvoření víceslovného dotazu se na konec fráze napíše mínusové slovo.
Proč Yandex Plus odepisuje peníze
Pokud je karta účtována speciálně za Plus, znamená to, že účet, ke kterému byla připojena, má aktivní předplatné. Možná jste jednou připojili zkušební období, ale zapomněli jste na to. Zrušení: vyberte aktivní tarif → „Zrušit předplatné“.
K čemu je chytré tlačítko Yandex?
Toto tlačítko poskytuje jednoduchý a pohodlný způsob ovládání osvětlení, chytrých zařízení, chytré domácnosti a dalších chytrých zařízení připojených k vašemu chytrému rozbočovači nebo chytrému zařízení na bázi Zigbee.
Z ptačí perspektivy moderní města připomínají kostkovanou deku s mnoha protínajícími se ulicemi, uličkami, třídami, uličkami a bulváry. Každý z těchto prvků městského rozvoje má své jméno, směr a některé pozoruhodné rysy, které nám umožňují lépe se orientovat v městském mraveništi. Nejkratší trasa mezi body A a B je samozřejmě přímka, ale v městském prostředí to není vždy proveditelná možnost. Nabízí se tedy otázka: jakou trasu byste měli zvolit, abyste se dostali do cíle rychleji? Vědci z Massachusettského technologického institutu (USA) zjistili, že lidský mozek je na rozdíl od GPS navigátoru špatný na výpočet nejkratší trasy. To často vede k tomu, že si člověk vybere cestu, jejíž směr ukazuje k cíli, i když se samotná cesta ukáže být delší. Jaká data byla během studie shromážděna, jaký algoritmus je základem takové podivné mozkové funkce a jak to lze vysvětlit? Odpovědi na tyto otázky najdeme ve zprávě vědců. Pojďme Jít.
Výzkumná základna
Často můžete vidět docela vtipný obrázek: nová čtvrť, krásné chodníky jsou položeny, po stranách zelené trávníky, kvetou květinové záhony. Jedním slovem – krása. Sem tam jsou ale vidět vyšlapané cestičky přes trávník. Na jednu stranu to má logiku, protože „nová“ trasa vytvořená obyvateli je kratší než ta, kterou vytvořili urbanisté. Na druhou stranu jsou někdy takové řezy tak malé, že úspora času při jejich použití se během pár sekund mění.
Dalším zajímavým postřehem je, jak se někdy rozhodneme jít na místo, kde jsme ještě nebyli. Předem studujeme mapu a vidíme, že cíl se nachází dejme tomu na vrcholu jakéhosi pravoúhlého trojúhelníku. Přes dvory však vede nejkratší cesta (hypotenza), jsou zde dětská hřiště, čerpací stanice a parkoviště se stovkami aut a několik stánků se zeleninou. Volíme proto delší trasu po nohách, ale bez překážkové dráhy.
Samozřejmě, že to nedělají všichni, ale někteří stále raději chodí po dlouhé, ale jasné cestě, než aby se vinuli nádvořími a uličkami, protože se podle vlastních slov mohou „ztratit ve třech borovicích“ (doslova).
Přestože plánování lidské cesty může být do značné míry optimální, stále jsou pozorovány systematické odchylky od nejkratší cesty. Proč se to děje, vědci minulosti nikdy nebyli schopni pochopit. Autoři studie, kterou dnes přezkoumáváme, navrhli, že takové odchylky vznikají z výpočetního mechanismu v mozku, který je společný všem lidem. Pokud je hypotéza správná, lze tento proces strukturovat, vypočítat všechny jeho složky a vytvořit univerzální algoritmus.
Jakákoli studie tohoto charakteru vyžaduje data a čím více, tím lépe. V laboratorních podmínkách se však lidé často spoléhají na princip přibližné (ohraničené) racionality, podle níž lidé používají přibližnou heuristiku plánování* k maximalizaci svých cílů a zároveň omezují subjektivní náklady. Jinými slovy, v procesu rozhodování se člověk potýká s řadou obtíží spojených s kognitivními omezeními, nedostatkem času a/nebo zdrojů. V důsledku toho nelze přijatá rozhodnutí nazvat zcela racionálními.
heuristika* — v této souvislosti jde o mentální zkratky, které zmírňují kognitivní zátěž při rozhodování (například metoda pokus omyl).
V terénu mohou být takové náklady kombinací psychické a fyzické námahy. Například duševní náklady na plánování trasy souvisejí s fyzickými náklady na cestování. Výzkum tohoto fenoménu byl proveden již dříve, ale použitá metodologie a malá velikost vzorku dat neposkytly úplné pochopení toho, jak přesně si člověk vybírá trasu.
V této práci vědci shromáždili data o pohybu 14380 552478 chodců z Bostonu a San Francisca, což vedlo k vytvoření XNUMX XNUMX pěších tras. Vědci také poznamenávají, že většina výsledných tras se lišila od těch, které navrhly Mapy Google, což naznačuje minimální interferenci ze strojově generovaných trajektorií spíše než od lidí.
Výsledky výzkumu
Prvním krokem bylo vyhodnocení cest na základě vzdálenosti. První aproximace zvažovala způsob, jak formalizovat náklady na cestu rovnající se její vzdálenosti:

kde P — cesta mezi výchozím bodem a cílem, která se skládá z řady segmentů ulic S1, S2 atd. a li označuje docházkovou vzdálenost jednoho segmentu Si.
Tento model odráží motivaci člověka zkrátit si cestu, což je ústřední prvek plánování trasy. Některé studie však ukázaly, že lidé se často odklánějí od nejkratší cesty, a to i přes její výhody.
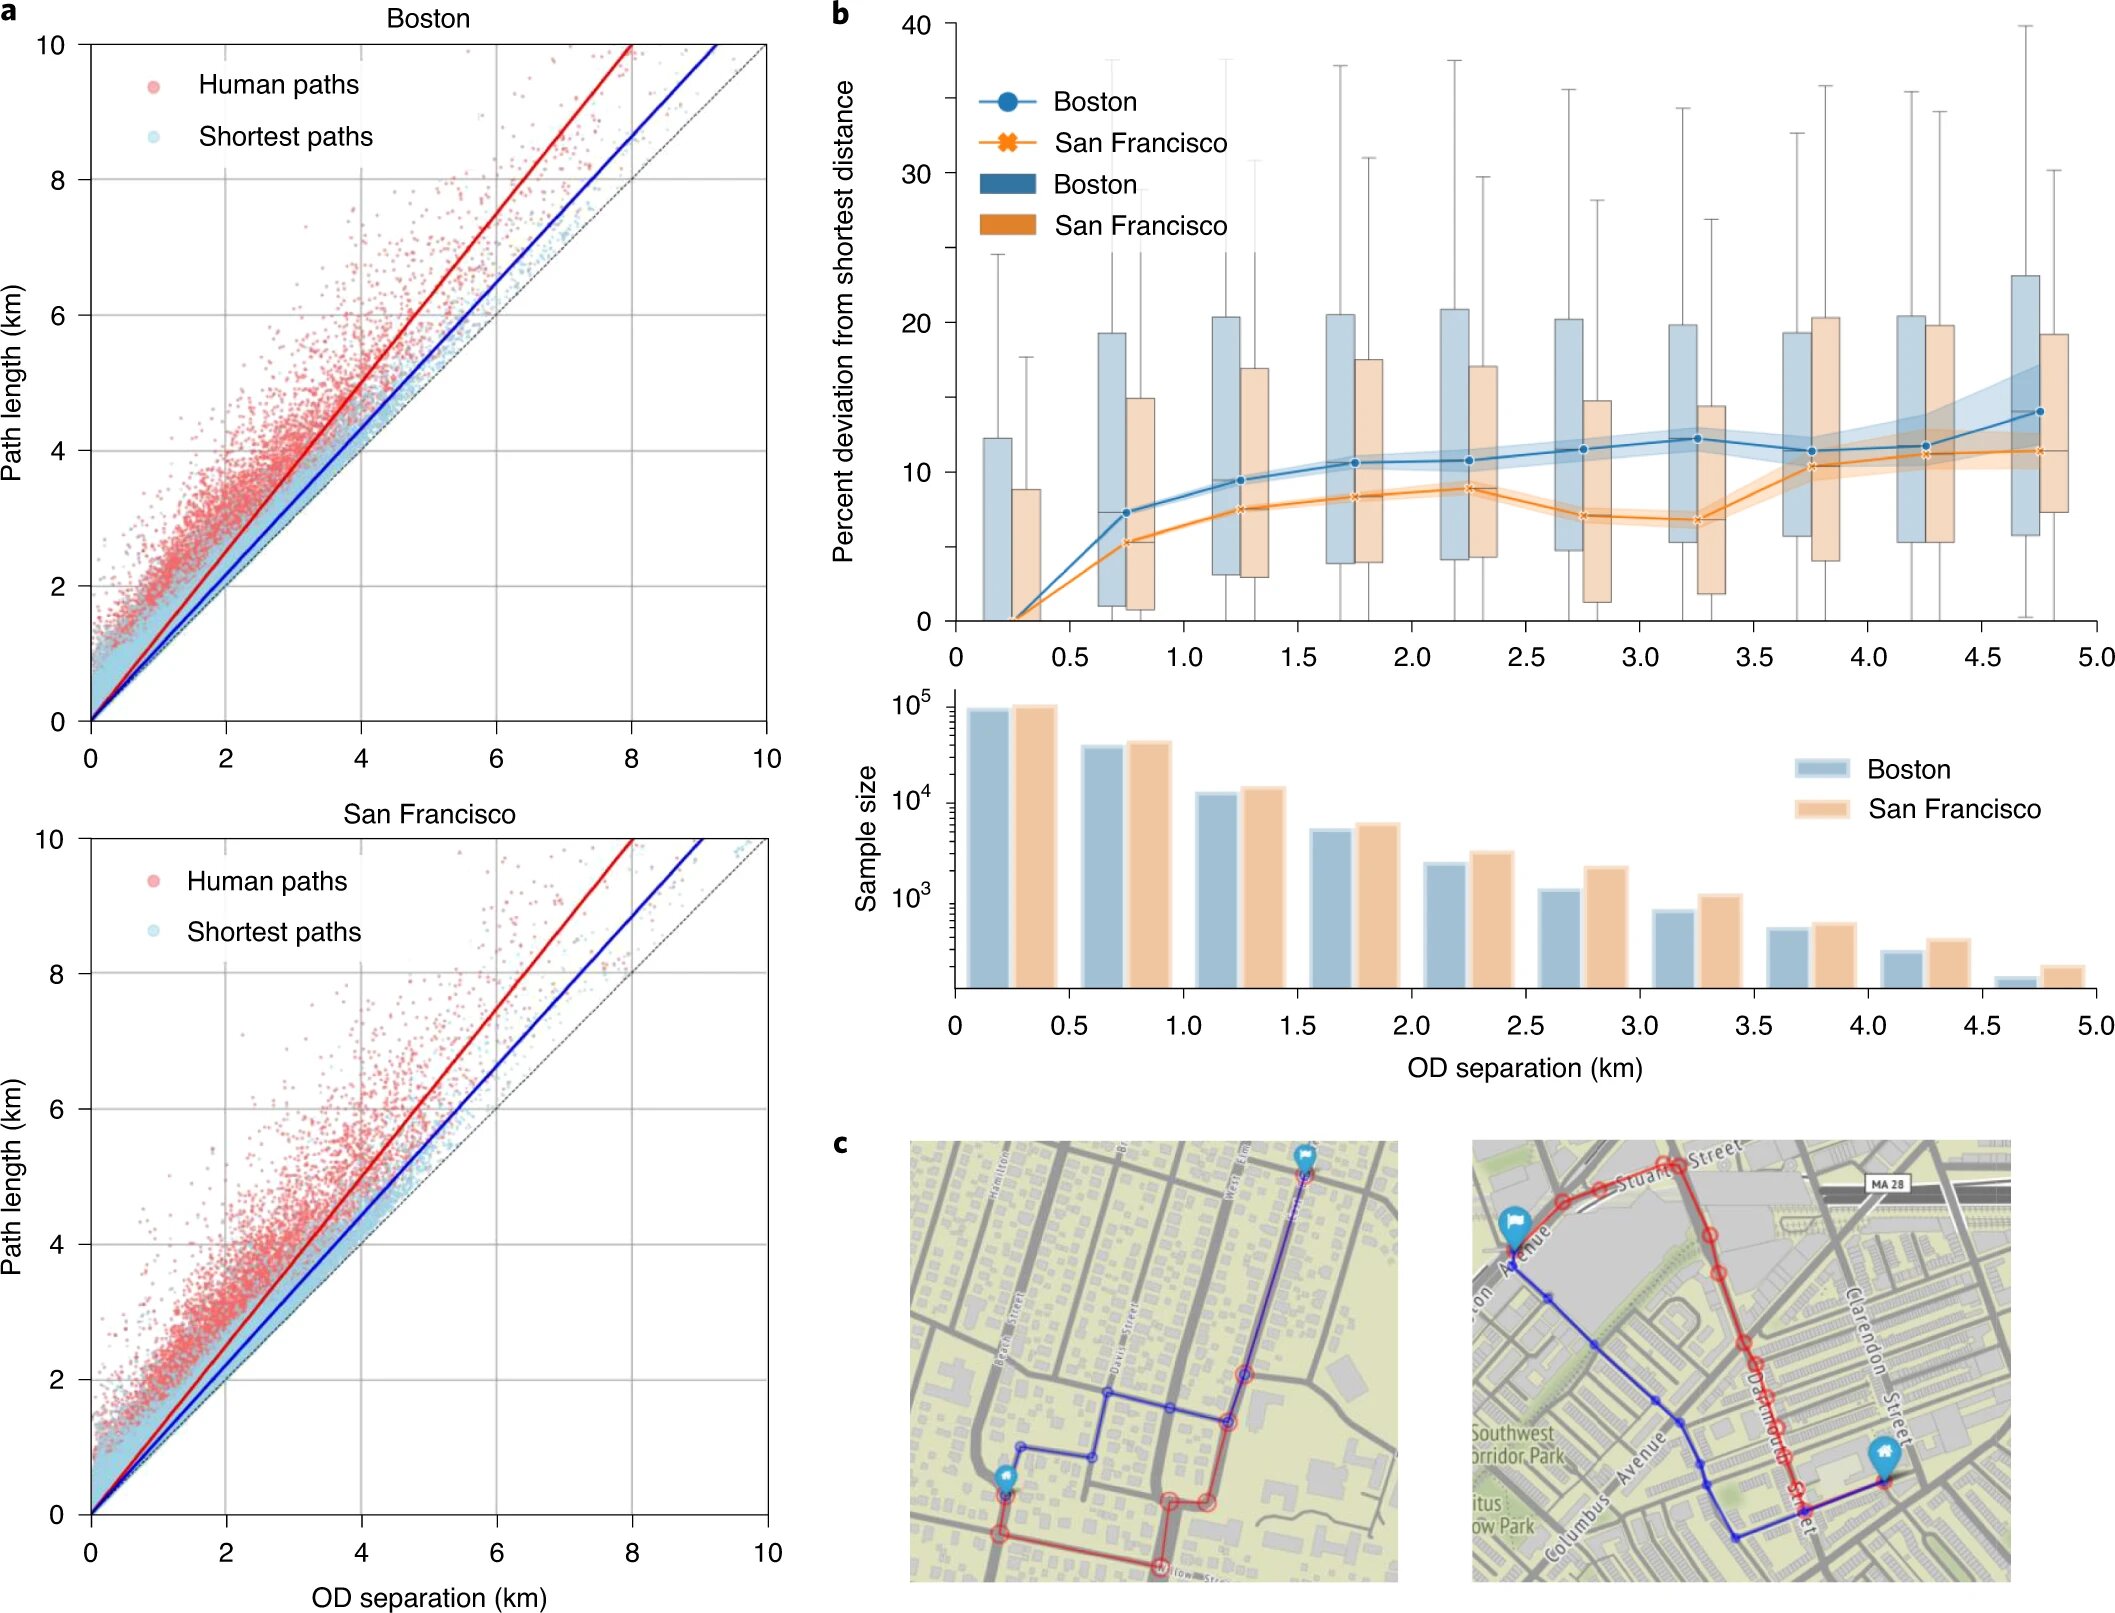
Obrázek č. 1
Na grafu 1a Je vidět, že cesty z datového souboru byly vždy delší než nejkratší vzdálenosti vypočítané pomocí standardního Dijkstrova algoritmu.
Tendence odchýlit se od nejkratší cesty se zvyšuje se vzdáleností mezi výchozím bodem a cílem (1b), což může souviset se zvyšující se složitostí posuzování relativně delších cest v souladu s principem omezené racionality. Zajímavé je, že největší podíl odchylek je pozorován na trasách 1 km, poté jsou odchylky méně časté.
Pozorovaná rostoucí odchylka od nejkratší cesty může vzniknout v důsledku lidské nejistoty ohledně délky úseků ulic, což vede k hromadění chyb v průběhu času. Formálně lze tento proces popsat takto:

kde je nákladová funkce c(li) se získá aplikací lognormálně rozloženého náhodného šumu na původní délku li úsek ulice.
Použití lognormálního rozdělení k modelování nejistoty při odhadu délky ulice je motivováno Weber-Fechnerův zákon*.
Weber-Fechnerův zákon* — intenzita vjemu něčeho je přímo úměrná logaritmu intenzity podnětu.
Počet segmentů ulic ve funkci nákladů má tendenci se zvyšovat s rostoucí euklidovskou vzdáleností oddělující počáteční a koncový bod trasy. Odchylka od nejkratší vzdálenosti má proto tendenci se hromadit, jak se vzdálenost mezi výchozím a cílovým místem zvyšuje, což je pozorováno při analýze dat.
Vědci podotýkají, že vyvinutý model předpovídá, že volba cesty bude symetrická, tzn. Dostupné cesty jsou seřazeny ve stejném pořadí preferencí bez ohledu na směr jízdy, což nemusí být pravda.
Navigační asymetrie byla prokázána v laboratorních podmínkách v předchozích studiích. Teorie navigace v přímé viditelnosti předpovídá asymetrické trasy a navrhuje, aby se lidé pohybovali po přímé linii výhledu požadovaným směrem, a když je jejich výhled omezen, vytvořili novou linii.
Empirické důkazy z neurověd a psychologie také naznačují, že nervové a mentální reprezentace prostoru a směru mohou vést k asymetriím (např. navigace založená na orientačních bodech).
Jasným příkladem asymetrie cest je nestejné hodnocení vzdálenosti z domova na parkoviště a z parkoviště domů. Jinými slovy, úsudek se mění v závislosti na tom, kde je výchozí bod cesty a kde je cíl („Co ukazují nesprávné odhady a asymetrie v prostorovém úsudku o prostorové reprezentaci?“).
Pokud jsou v trasách subjektů (jejichž data jsou ve studii použita) přítomny asymetrické trasy, dojde ke zkreslení stochastického modelu minimalizace vzdálenosti, který je hlavním faktorem ovlivňujícím tvorbu stezek pro pěší.
Aby vědci otestovali přítomnost/nepřítomnost asymetrie, nejprve testovali volbu asymetrických cest u jedné osoby opakovaně navštěvující jakákoli dvě místa v libovolném pořadí. Pokud je taková asymetrie přítomna na individuální úrovni, může vzniknout z kognitivní nákladové heuristiky používané k odhadu trajektorií, které závisí na směru, nebo ze stochasticity při odhadu vzdálenosti a následném zapamatování plánované trasy.
Poté, aby se tyto dva scénáře vyjasnily, bylo provedeno testování asymetrie v opakujících se cestách seskupených různými chodci. Taková asymetrie by indikovala konstantu plánování trasy, kterou nelze vysvětlit stochastickým hodnocením, a lze ji proto připsat obecné heuristice nákladů závislých na směru.
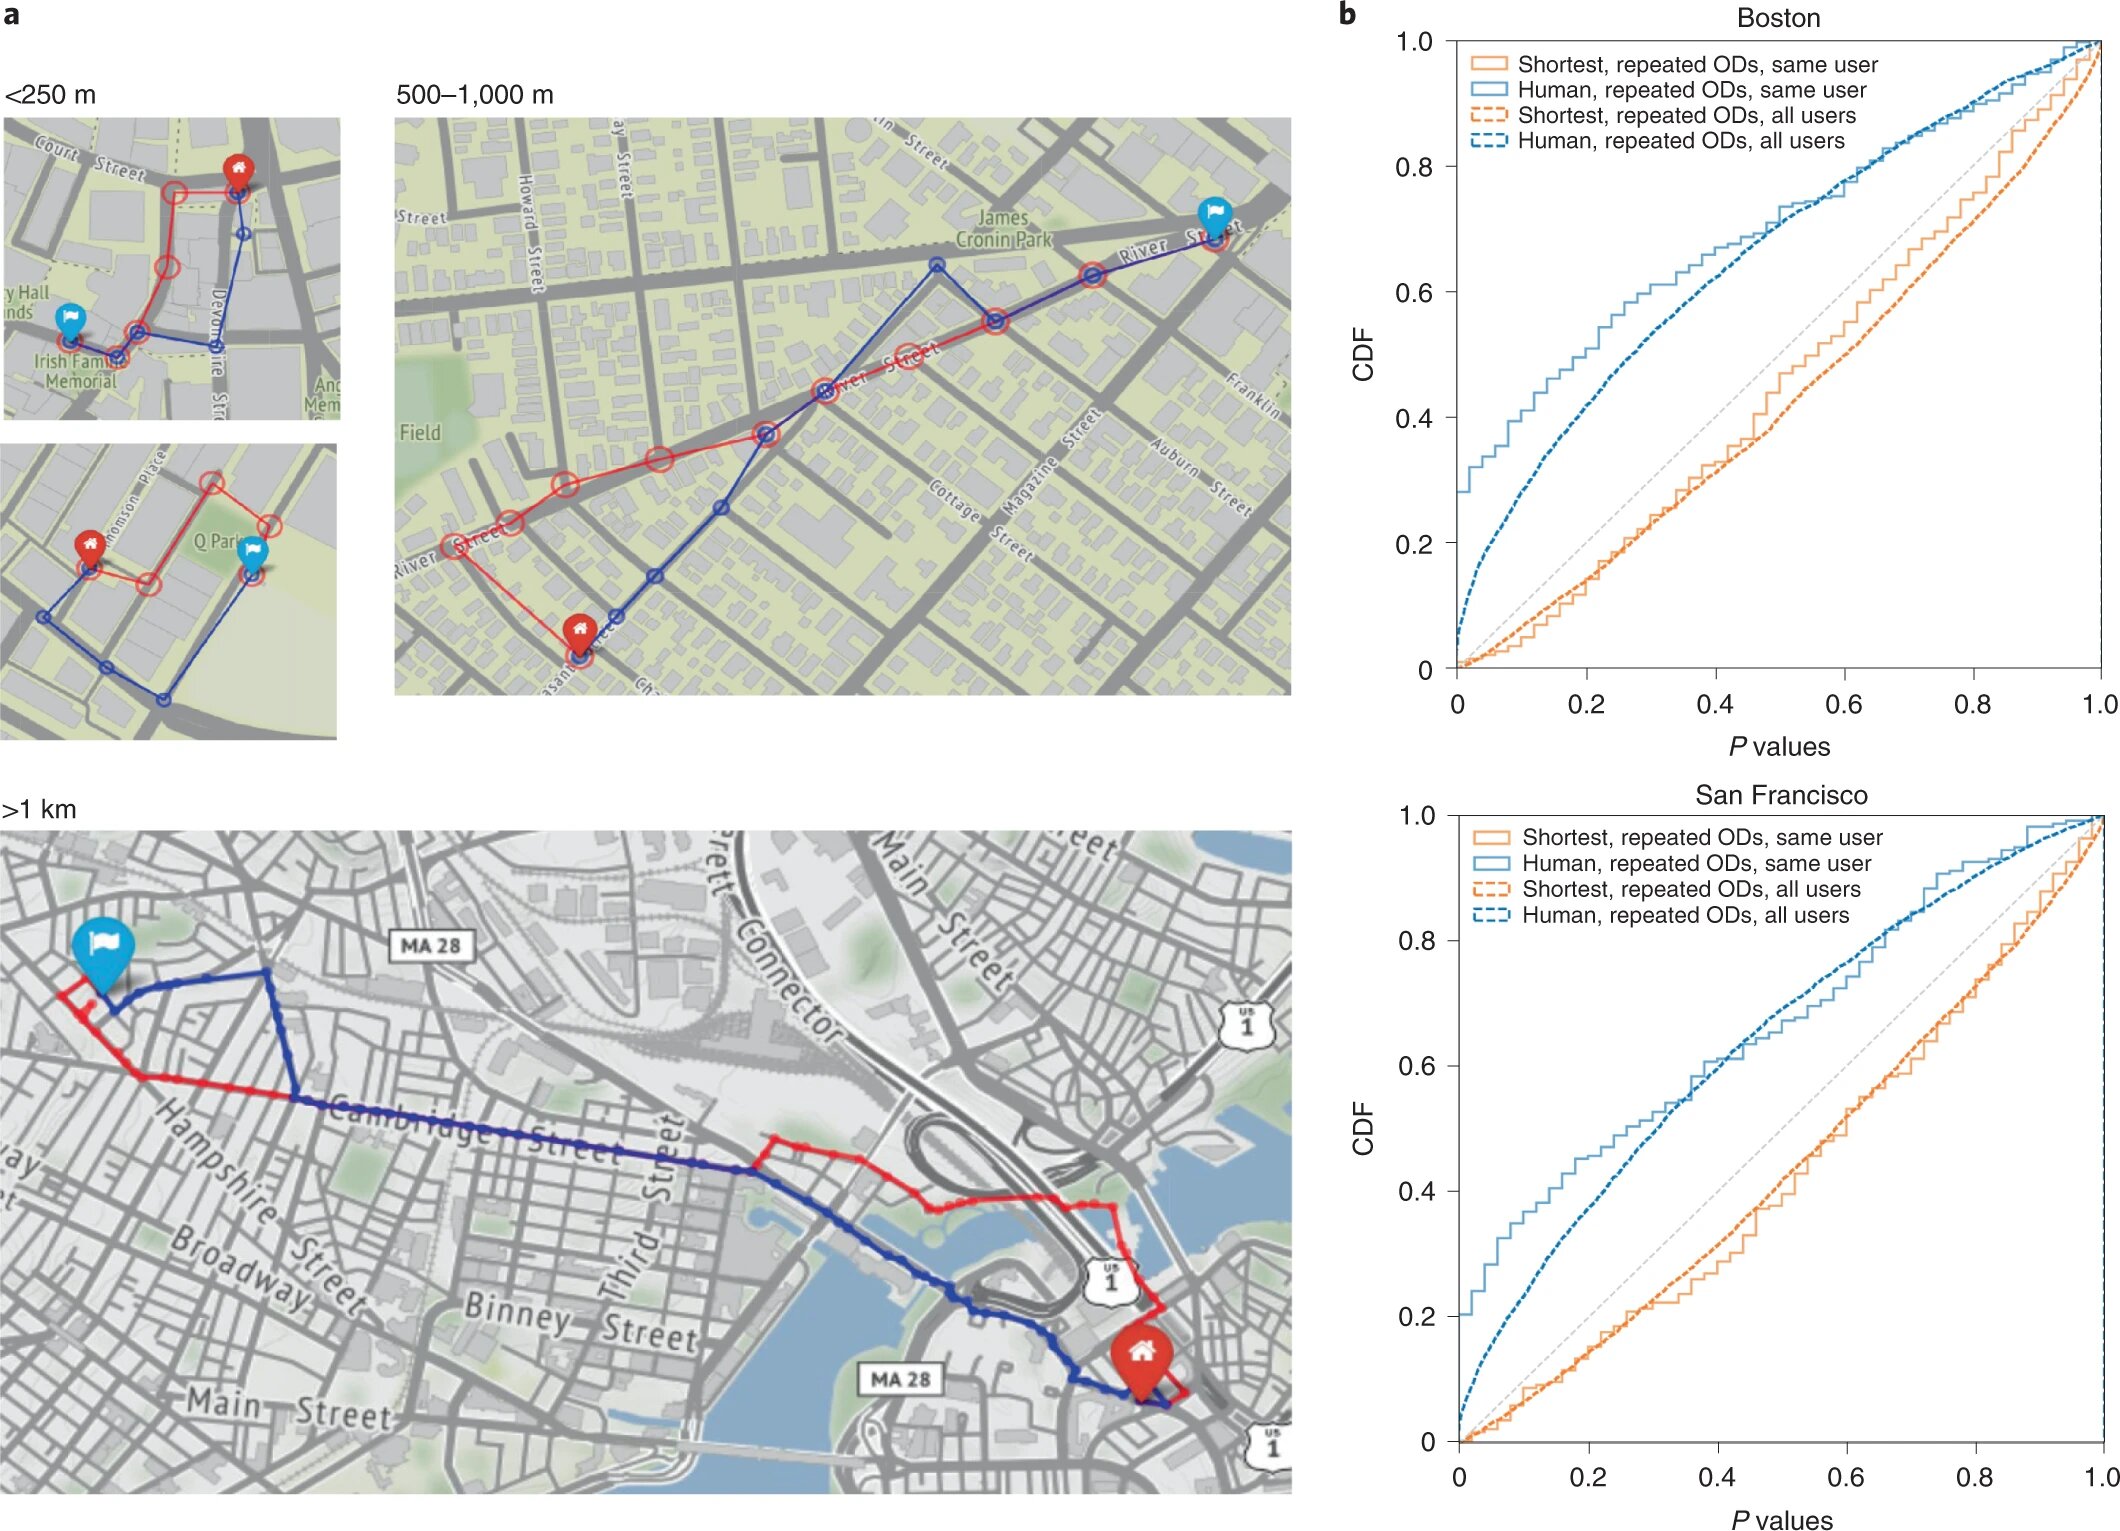
Obrázek č. 2
Výše uvedené obrázky ukazují výsledky statistických testů asymetrie na individuální a agregované úrovni. Výsledky těchto testů ukazují přítomnost asymetrie na obou úrovních. Z toho vyplývá, že asymetrie je stálou součástí pěší navigace v městských podmínkách.
Dalším vysvětlením asymetrie lidské navigace může být teorie „počátečního přímého segmentu“ trasy, kterou předložil Bailenson ve své práci „Strategie počátečního segmentu: heuristika pro výběr trasy“.
Pokud si člověk na začátku své cesty opravdu raději zvolí rovný úsek trasy, tak ten bude delší než v případě nejkratší varianty trasy. Ve skutečnosti se však počáteční úsek trasy ukázal být kratší než nejkratší trasa (soudě podle údajů). Proto tato teorie nemůže sloužit jako vysvětlení asymetrie.
S ohledem na to autoři studie předložili vlastní teorii založenou na vektorech, které jsou často pozorovány při navigaci divokých zvířat. Vytvořený vektorový navigační model se promítne do ceny zvolené cesty, která závisí na úhlové odchylce úseku ulice ve vztahu k cíli:
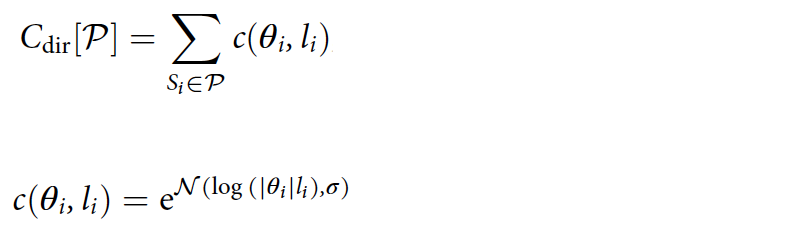
kde θi∈[−π, π] je úhel mezi tečnou k cestě na segmentu ulice Si a přímka k cíli (obrázek č. 3).
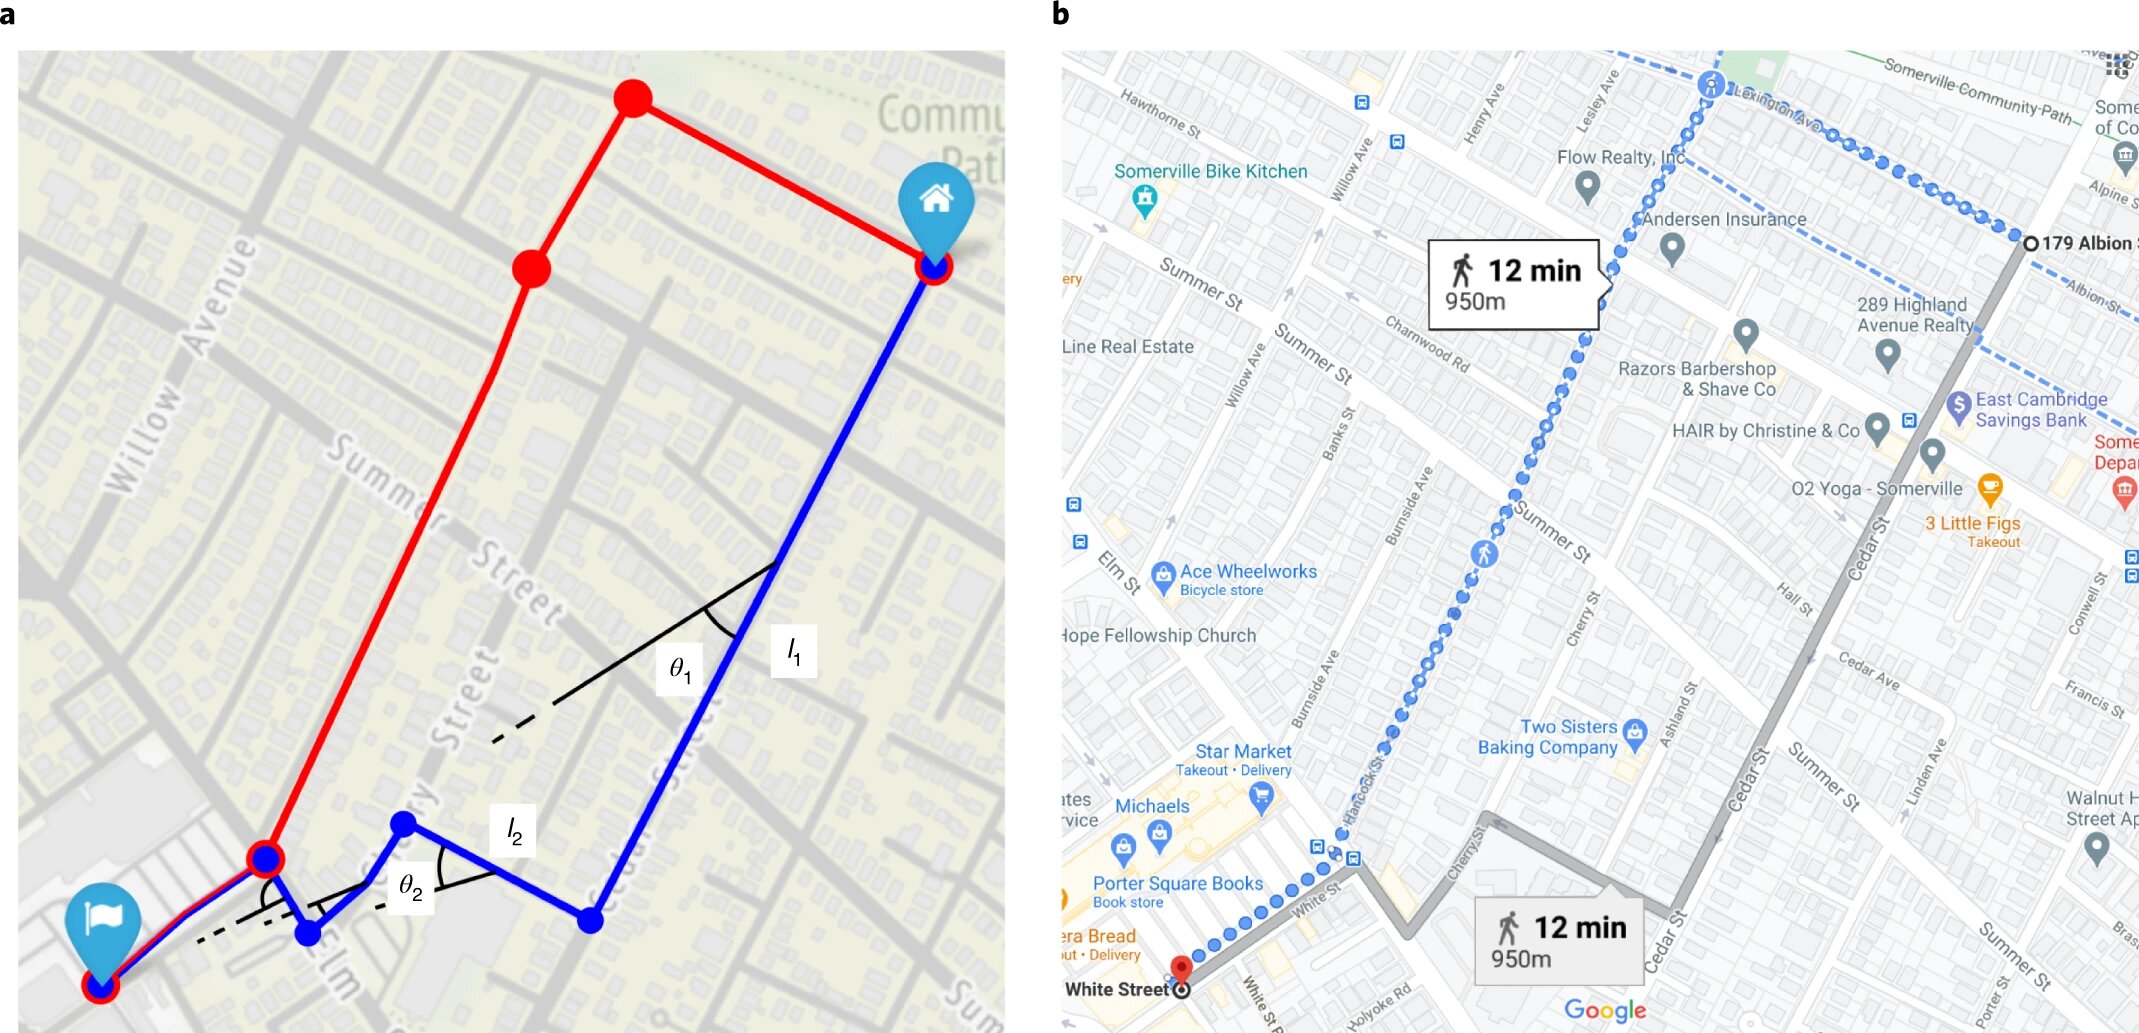
Obrázek č. 3
V příkladu na 3a model minimalizace vzdálenosti pomocí rovnice #1 je více zaujatý směrem k modré trase (pro kterou Σli = 935 m) a ne červená (Σli = 938 m).
Ale vektorový model preferuje tzv. nejpřesnější cestu, tedy cestu, která nejpřesněji udává cíl. V tomto případě červená trasa (Σ∣θi∣li = 400 m) převažuje nad modrou (Σ∣θi∣li = 516 m).
Protože úhlové odchylky segmentů ulice v tomto modelu závisí na směru, odhadované náklady na cestu se mohou změnit, pokud se její směr obrátí. Proto může vektorová navigace vysvětlit asymetrii pozorovanou ve shromážděných datech.
Celkem existují dva modely popisující proces výběru cesty: model minimalizace vzdálenosti a vektorový model. Aby vědci ověřili, která z nich převládá ve skutečných případech, provedli srovnávací analýzu.
Všechny trasy byly seskupeny podle hodnot vzdálenosti mezi výchozím bodem a cílem v krocích po 50 metrech. Dále bylo provedeno posouzení nejpravděpodobnějších parametrů pro minimalizaci vzdálenosti a pro vektorovou navigaci v každém ze segmentů. Také jsme měřili podíl cest v každém segmentu, pro které měl vektorový model vyšší bodovou pravděpodobnost než stochastický model minimalizace. Hodnota nad 50 % znamená vyšší pravděpodobnost, že se jedná o vektorový model.
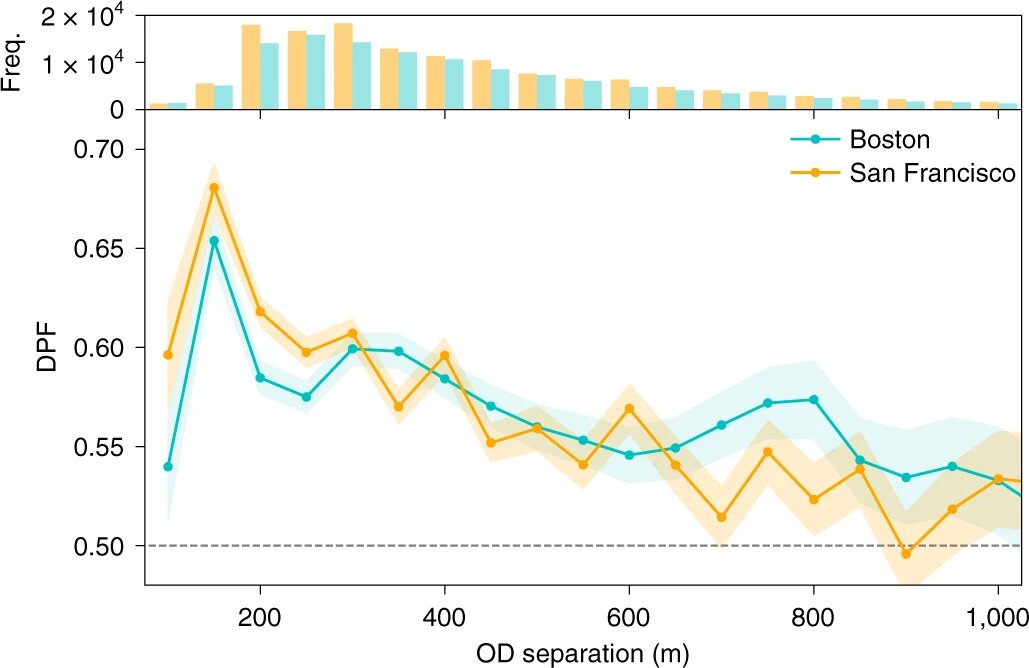
Obrázek č. 4
Výše uvedený graf ukazuje, že Boston i San Francisco měly dominantní vektorový model. To ukazuje na přítomnost nějakého metakognitivního mentálního výpočetního procesu, který se v průběhu určování optimální cesty snaží vyrovnat mentální a fyzické náklady na jeho překonání.
Jak se délka plánované cesty prodlužuje, lidé pravděpodobně přejdou od relativně jednoduché strategie optimalizace směru k optimalizaci vzdálenosti, aby ušetřili fyzickou námahu a cestovní čas.
Pro podrobnější pochopení nuancí studie doporučuji podívat se na zprávu vědců a další materiály k ní.
Epilog
V této práci vědci analyzovali, jak si člověk vybírá pro sebe optimální trasu při procházce městem. Pokud vyloučíme pomoc map a elektronických navigátorů, vypadají výsledky docela zajímavě. Analýza tras více než 14000 XNUMX lidí ukázala, že pro lidi je extrémně obtížné jednat podle principu „nejkratší cesty“. Místo toho máme tendenci volit trasu, která nás nejpřesněji nasměruje k našemu cíli, takže model, který to vysvětluje, se nazývá vektorový model.
V případě vektorového modelu si člověk vybere trasu, která je delší, než by navrhoval navigátor. Pravděpodobným vysvětlením tohoto zdánlivě nelogického rozhodnutí je dosažení rovnováhy mezi duševní a fyzickou námahou. Jinými slovy, mozek vynakládá méně energie na výpočet ideální trasy, a proto se volí delší cesta, aby se ušetřila energie pro jiné mentální úkoly.
Další podpora pro vektorový model pochází ze studií, které ukazují, že mozková aktivita (zejména v hipokampu) spojená s navigací je založena na vektorovém výpočtu. Tato taktika je velmi odlišná od toho, co vidíte v práci automobilových navigátorů s přístupem k mapám. Je celkem logické, že mozek nemá podrobnou mapu oblasti s názvy všech ulic, jejich délkami, pozoruhodnými místy atp. Proto se mozek musel přizpůsobit.
Zhruba řečeno, potřebujete se dostat do bodu B, víte, že je někde na východ (nebo napravo, jak chcete). I když je cesta, která zahrnuje odbočení na západ, kratší, mozek bude raději sledovat cestu, která vektorově ukazuje k cíli, tzn. na východ.
Tato studie znovu ukazuje, jak složitý je lidský mozek a jak moc se jeho provozní principy liší od principů výpočetní techniky. Náš mozek je často nucen dělat kompromisy sám se sebou, abychom dosáhli svého cíle. Občas se jeho řešení zdají nelogické nebo neúčinné, zvláště ve srovnání s jejich elektronickými ekvivalenty. Nedokonalost je však přesně to, co z nás dělá lidi.
Děkuji za přečtení, buďte zvědaví a mějte skvělý týden, přátelé.
Trochu reklamy
Děkujeme, že s námi zůstáváte. Líbí se vám naše články? Chcete vidět další zajímavé materiály? Podpořte nás zadáním objednávky nebo doporučením přátelům, cloudové VPS pro vývojáře od 4.99 $, jedinečný analog serverů základní úrovně, který jsme pro vás vymysleli: Celá pravda o VPS (KVM) E5-2697 v3 (6 jader) 10GB DDR4 480GB SSD 1Gbps od 19 USD aneb jak správně sdílet server? (možnosti dostupné s RAID1 a RAID10, až 24 jader a až 40 GB DDR4).
Dell R730xd je 2krát levnější v datovém centru Maincubes Tier IV v Amsterdamu? Pouze zde 2 x Intel TetraDeca-Core Xeon 2x E5-2697v3 2.6GHz 14C 64GB DDR4 4x960GB SSD 1Gbps 100 TV od 199 $ v Nizozemsku! Dell R420 – 2x E5-2430 2.2 GHz 6C 128 GB DDR3 2 x 960 GB SSD 1 Gb/s 100 TB – od 99 $! Přečtěte si o tématu Jak vybudovat podnikovou infrastrukturu. třídy pomocí serverů Dell R730xd E5-2650 v4, které stojí 9000 XNUMX eur za haléře?
- Blog společnosti ua-hosting.company
- Matematika
- Brain
- Populární věda
- Urbanismus